UNIF-PNT Platform - Autonomous Deep Space Navigation & Sensor-Fusion System
End-to-end autonomous navigation platform.
Hardware & XNAV Deep-Space Payloads
Space-hardened silicon pods and X-Ray Pulsar Navigation (XNAV) payloads built for CubeSats, Deep Space probes, Lunar orbiters, and tactical defense systems.
Autonomous Navigation Engine
Real-time onboard positioning software delivering continuous 6-DOF flight determination independent of Earth GPS satellite signals.
Global Telemetry & Ephemeris Services
Secure data infrastructure streaming celestial timing, orbital ephemerides, and environmental field matrices to edge systems globally.
HWIL Flight Simulators
Hardware-in-the-Loop testbeds validating mission navigation performance under simulated electronic warfare and deep-space dynamics.
Enterprise Developer SDK
Cross-platform SDKs enabling rapid integration of autonomous navigation into custom aerospace and defense flight control computers.
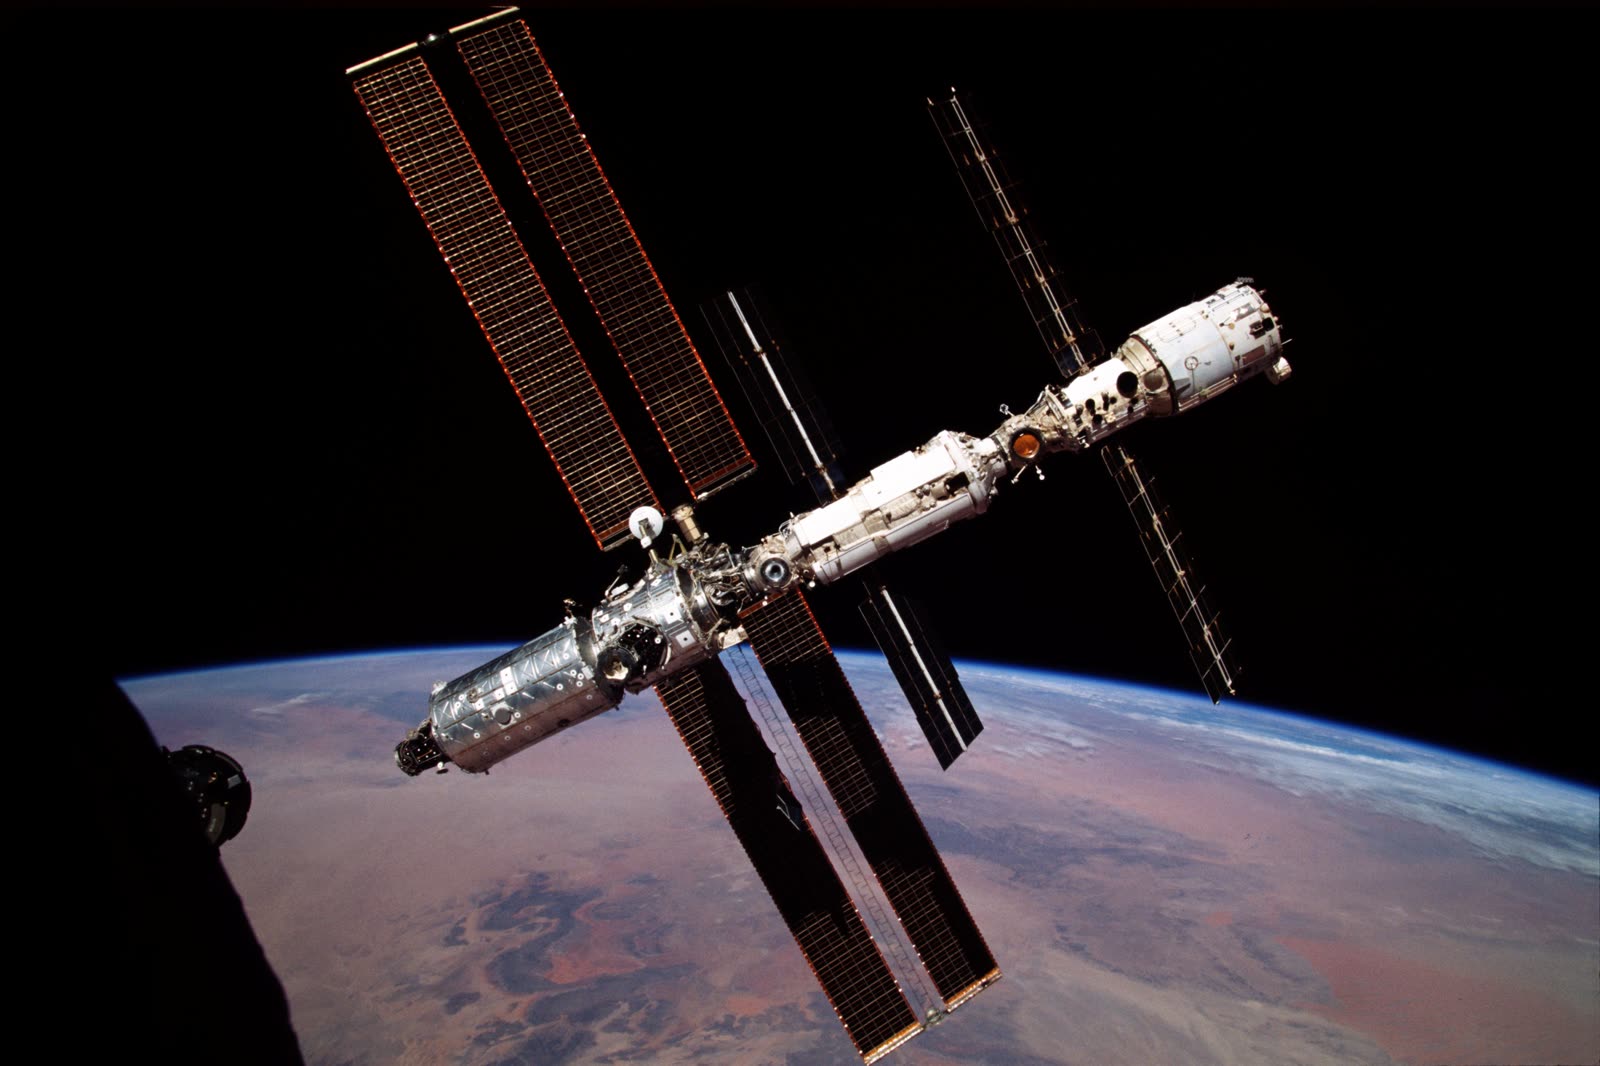
Mission Control Dashboard
Centralized web operations center providing real-time fleet telemetry tracking, 3D orbit visualization, and operational diagnostics.
From physical observables to invariant position.
Collect celestial observables
Capture physical signals across space domains: X-ray pulsar photon timestamps (XNAV), optical star tracker catalog vectors, and secondary RF observables.
Extract sub-nanosecond timing vectors
The onboard Chip-Scale Atomic Clock (CSAC) timestamps raw pulsar X-ray phase arrival times φ̈(t) with sub-10ns pulse accuracy.
Fuse multi-modal observations
Multi-modal observations are mapped onto the Lie Group SE₂(3) manifold, calculating dynamic Lie derivatives under central gravity fields.
Estimate invariant state position
The Kalam Silicon Engine executes parallel sparse Cholesky matrix elimination, resolving 6D position and velocity with rank 6/6 observability.
Deliver real-time navigation output
Delivers 100 Hz sub-millimeter positioning data to spacecraft guidance, autonomous orbit determination, and deep-space probe trajectory loops.
Critical industries powered by Kepler Nav.

Cislunar & Lunar Gateway Missions
Autonomous NRHO halo orbit determination and lunar lander positioning using XNAV pulsar timing.
Interplanetary Space Exploration
Autonomous 6-DOF state estimation for Mars transit, asteroid rendezvous, and deep-space scientific probes.
Orbital Satellites & Constellations
Autonomous LEO/GEO satellite mesh orbit determination without ground-station tracking passes.
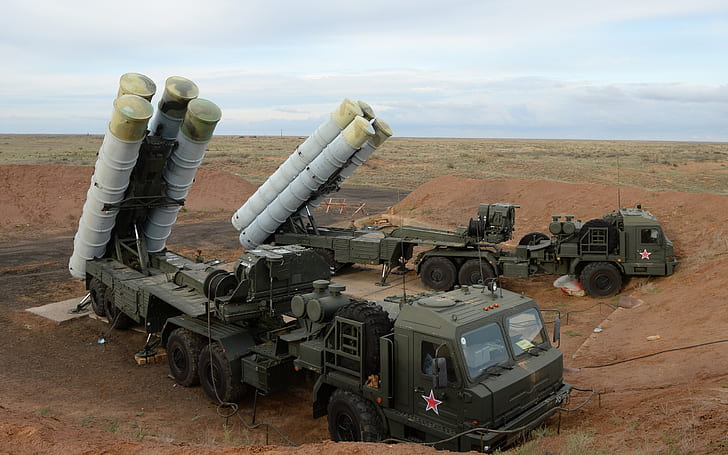
Defense & Electronic Warfare
GPS-denied tactical UAVs, guided munitions, and naval submarines operating under heavy EW jamming.
Commercial Aviation
Fail-safe backup positioning for trans-oceanic flight corridors during satellite outages.
Maritime & Subsea Operations
Autonomous underwater vehicle (AUV) positioning and GPS-independent ship navigation.
Autonomous Land Vehicles
Unmanned freight trucks and autonomous ground vehicles operating in urban canyons and tunnels.
Robotics & Industrial Automation
High-precision indoor and outdoor mobile robot localization without beacons.
Telecommunications Networks
Nanosecond time synchronization for 5G/6G cell towers during GPS spoofing events.
Benchmarked at the frontier of aerospace engineering.
Sub-frame 100 Hz state updates
Sub-millimeter Lie manifold precision
Continuous PNT under jamming
50x acceleration efficiency
Real-time Cholesky hardware solver
Full 6D state determinism
Build with Kepler Nav.
Partner with our engineering team to integrate the UNIF-PNT navigation engine or deploy Kalam-Zero payloads for satellite and defense platforms.